工序衔接
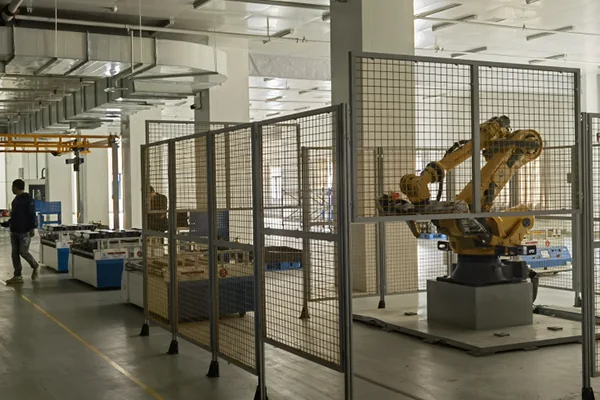
- 机器人拆盖
- AGV 工装转运
- 吊挂与拆解
- 检测与物料收集
机器人与人工工位的任务分配
本方案把机器人开盖、AGV 转运和吊挂拆解接成一条作业路径。规划时先识别适合自动处理的紧固件、可重复定位的接口和需要人工判断的部位,再确定机器人与后续拆解工位的分工。
混合来料与异常件安排
对不同电池包结构,需准备定位和开盖条件的对照资料,并确认无法按预设路径处理时的人工接管位置。模组或电芯取出后的检测、分类及收集方式应与前段转运一并规划,避免局部自动化与后段作业脱节。
设备选型与整线咨询
请说明电池类型、处理目标和场地条件,便于确认工艺路线。