工序衔接
- 上料定位
- 滚筒输送
- 拆解与机器人搬运
- 检测分选
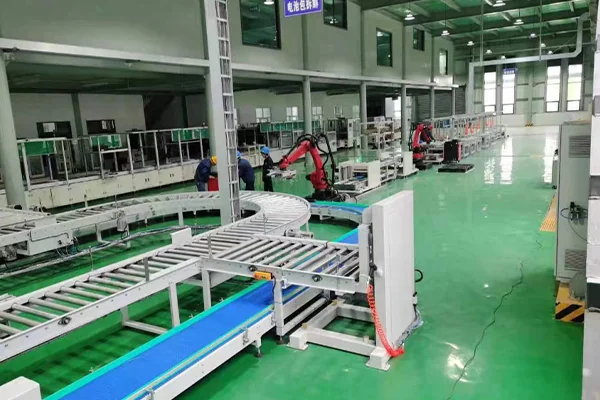
输送与拆解工位
产线以滚筒循环输送为基础,将电池包定位、壳体及连接件处理、模组或电芯分离等工位连接起来。机器人与专用夹具配合,承担电池包或拆出部件的抓取和搬运。
壳体拆解可配套切割或其他分离工具,实际工具须与包体结构匹配。机器人负载、抓取方式及工位衔接根据电池包尺寸、重量和现场物流路线确定。
检测、分流与后续装配
拆出电芯可衔接视觉或传感检测,再根据结果分类、排序和收集。电气性能测试需要配置相应测试设备,外观检测与电气评价分别执行。
需要梯次利用时,可将满足目标产品要求的电芯转入后续 PACK 工序,完成配组、连接、装壳及成组测试。这些属于后续装配配置,可与拆解线衔接,不作为每条拆解线都包含的工位。
设备选型与整线咨询
请说明电池类型、处理目标和场地条件,便于确认工艺路线。