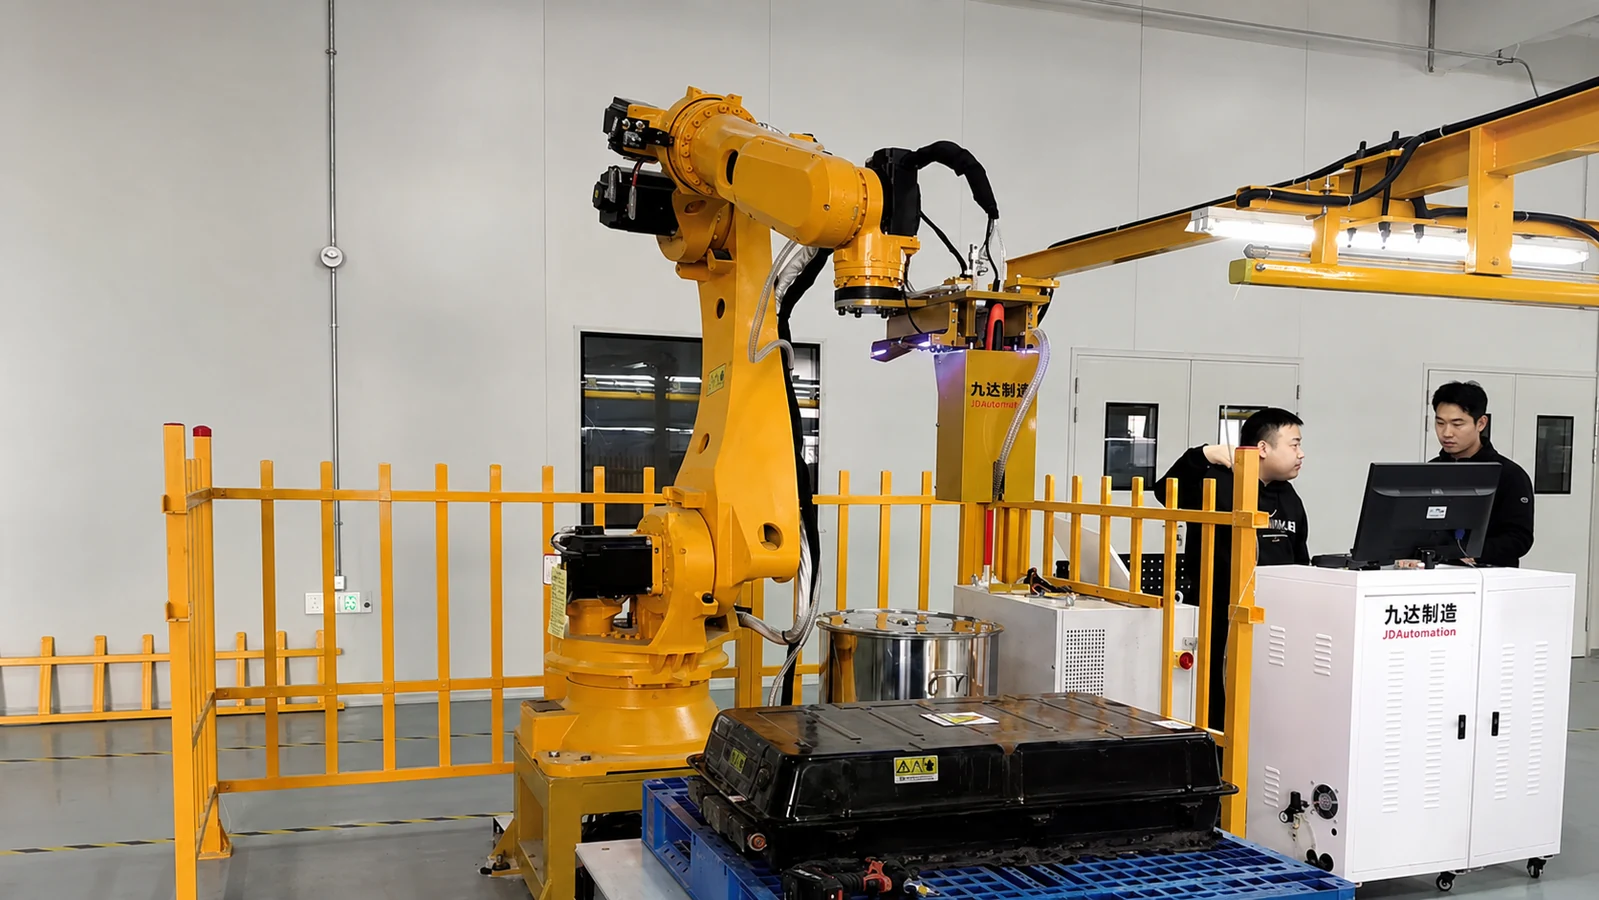
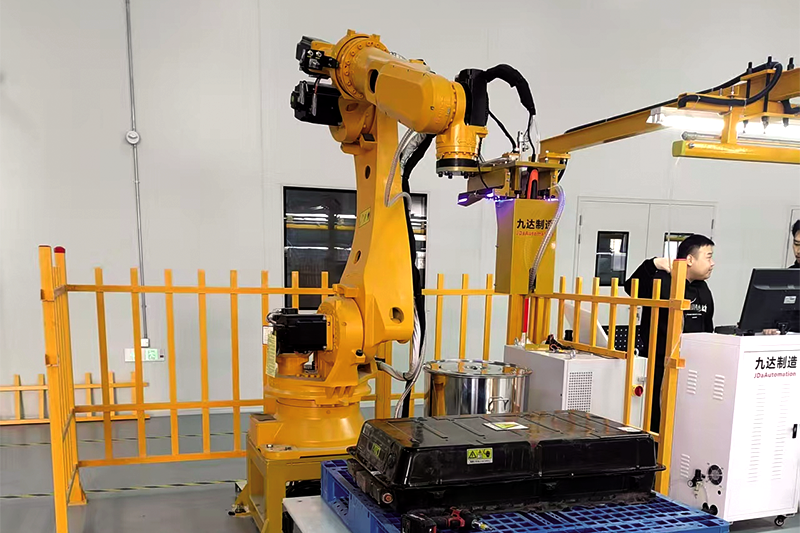
Poste robotisé de dépose du couvercle supérieur
Un robot six axes équipé d’un outil de dévissage retire les fixations du couvercle supérieur du pack avant la dépose de celui-ci.
Applications et configuration
- La compatibilité est évaluée par rapport aux attaches et à la structure du pack.
- Le système repère les éléments de fixation, puis les retire à l’aide d’un outil dédié.
- Convient pour les stations fixes ou les cellules de démontage flexibles.
Robot, détection et commandes
La station combine un robot, un outillage de retrait, une détection de position et des commandes. La détection identifie les positions et les conditions du capot supérieur et de la fixation, tandis que le contrôleur coordonne le mouvement du robot, les actions des outils et les interverrouillages de station.
Les programmes et les outils sont sélectionnés selon le type, le nombre et la position des vis, ainsi que selon les besoins de bridage et de positionnement du pack. Les changements de série exigent des outils, des outillages, des conditions de contrôle et des programmes adaptés au pack entrant.
Dépose des couvercles et applications de maintenance
Après le retrait de la fixation, la station peut se connecter à la manipulation du couvercle et au démontage des packs batterie ultérieurs. Il peut s'agir d'une station fixe ou d'une partie d'une cellule flexible combinant des AGV et des robots.
Les applications d'assemblage ou de maintenance nécessitent des opérations de fixation, des réglages d'outils et des méthodes d'inspection configurées séparément. La sélection prend également en compte l'état de la matière première, les attaches anormales et le temps de cycle requis.
Photographies d'équipement
Équipements et configurations connexes
Étude des équipements et des lignes
Indiquez le type de batterie, les objectifs de traitement et les contraintes du site afin que nous puissions étudier le procédé adapté.